Research Areas
FRL's central research philosophy is to make robotic intelligence work in the field. We integrate Spatial AI, RL-based Adaptive Control, and Autonomous Systems so robots can perceive, map, plan, and act robustly under uncertainty across complex wild terrain, dense urban spaces, and other mission-critical real-world environments.
Spatial AI for Autonomous Navigation in the Wild
Vision-Based 3D Mapping & Understanding
- RGB, Depth & Semantic Mapping in Unstructured Terrain
- Gaussian Splatting for 3D Scene Reconstruction
- Terrain Understanding & Traversability Estimation
Localization & Navigation in the Wild
- Vision-Based Localization in GPS-Denied Environments
- Experience-Aware Mapping & Traversability-Aware Planning
- Autonomous Driving in Off-Road Field Environments
RL-based Adaptive Control
Fault-Tolerant Control
- RL-based Recovery from Actuator/Sensor Failures
- Adaptive Control under Partial System Loss
- Resilient Flight & Locomotion Control
Cross-Morphology Adaptation
- Generalized RL Policy for Heterogeneous Robots
- Drones, Legged Robots & Wheeled Platforms
- Sim-to-Real Transfer across Robot Configurations
Autonomous Systems
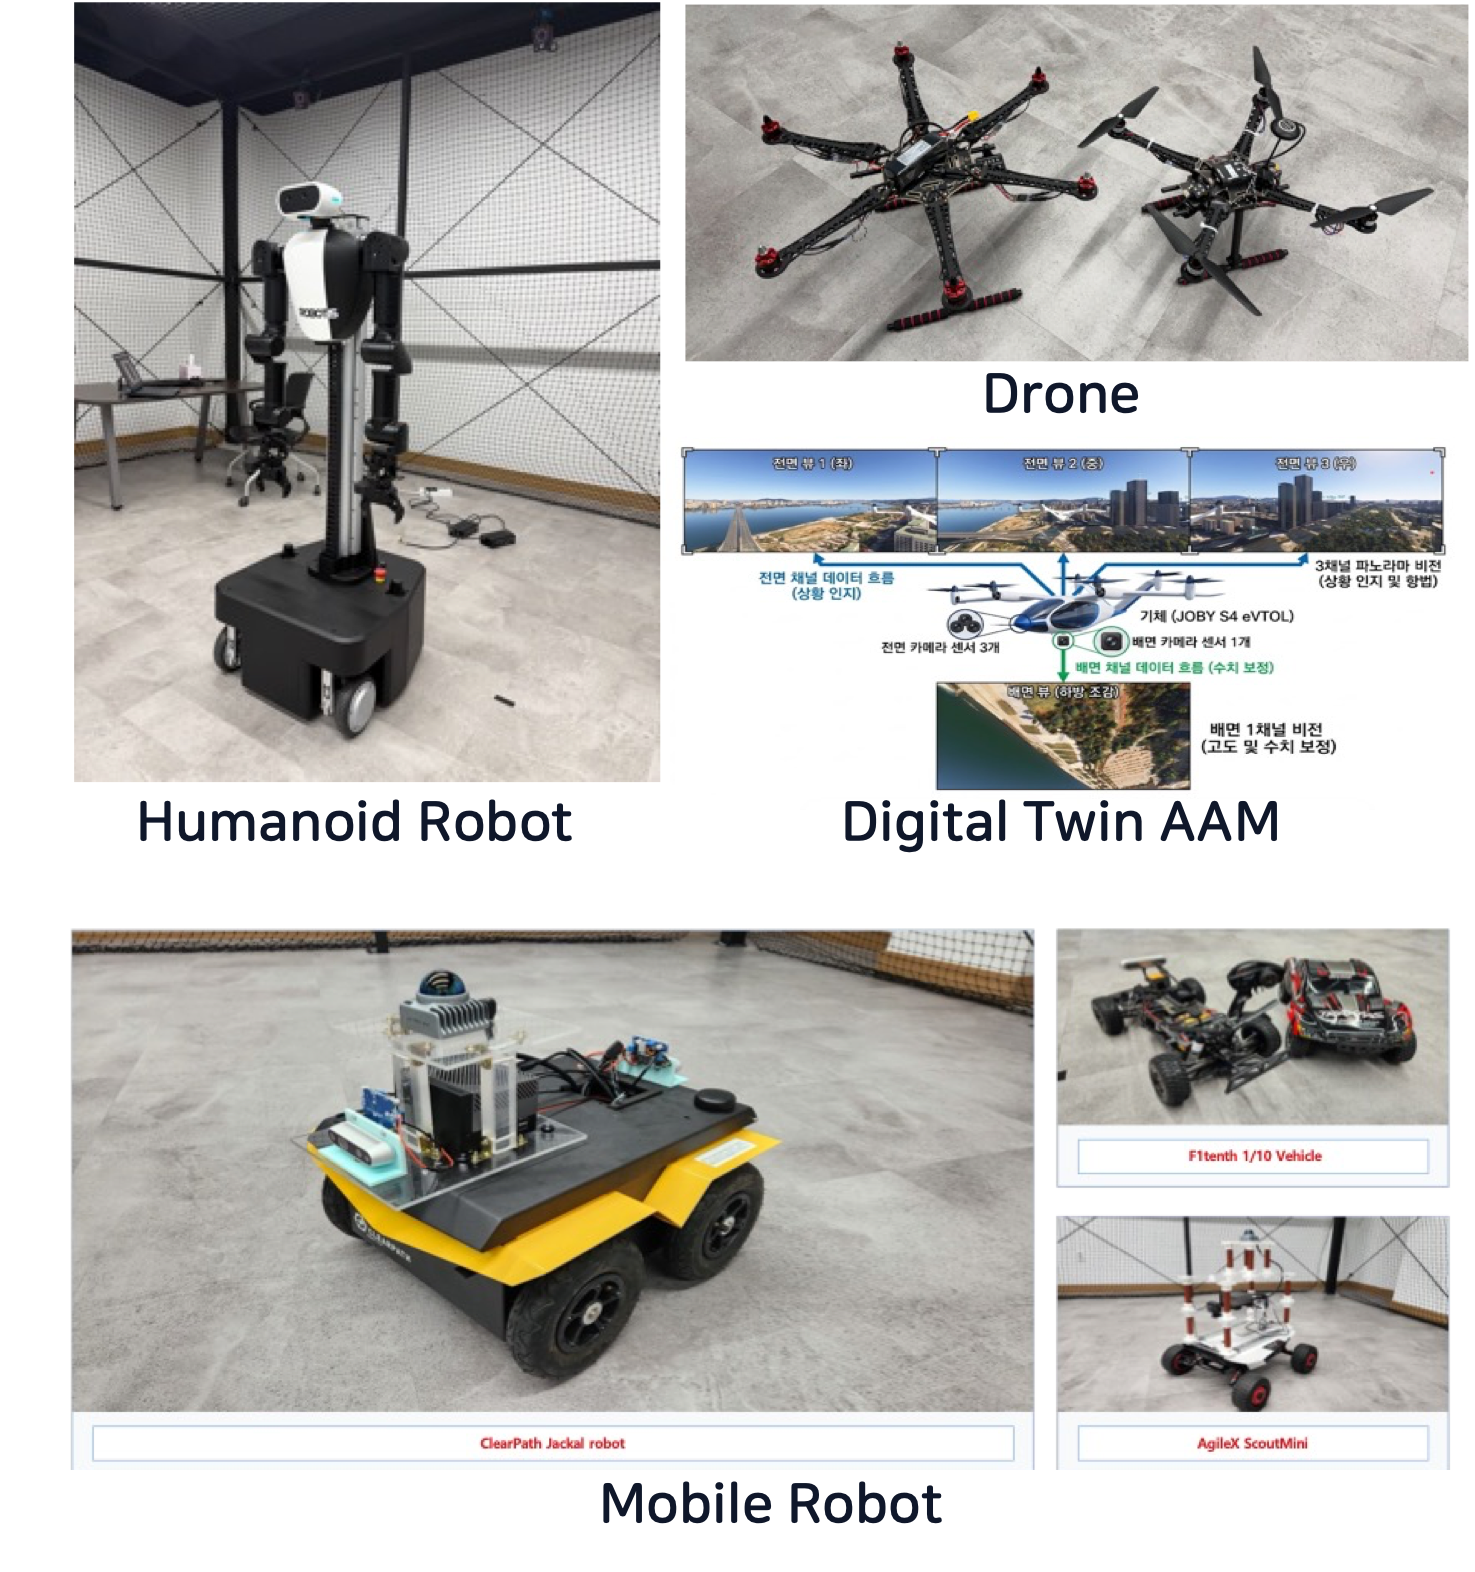
Ground & Embodied Robotic Systems
- Ground Robots for Field Navigation & Exploration
- Mobile Robots for Logistics & Service Operations
- Humanoid Robots for Mobile Manipulation & Task Execution
Aerial Mobility & Digital Twins
- Autonomous Drones for Exploration & Mission Operations
- Cooperative Multi-Drone Systems
- Digital-Twin AAM Simulation, Planning & Verification